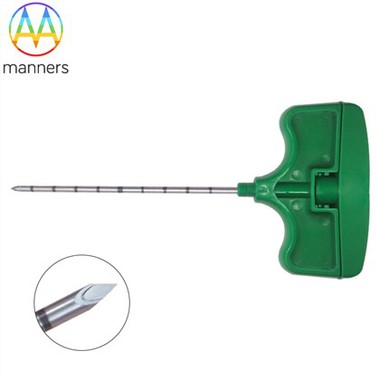
ニードルハブ
Sep 18, 2026
問題点 - 2PartThatWastesa400 システム
ハブは人間の手がマイクロメーター機構と出会う場所です。ルアーロックの緩み、コッキング機構のベタつき、深さマークの不明瞭さ、トルクスリップなどにより、ターゲティングが台無しになる可能性があります。問題は、ハブが商品コンポーネントとして扱われ、最低価格入札者に外注されることが多いことです。トルク伝達中にハブが 2 度スリップすると、シャフト全体の精度が無駄になります。コッキングの感触が曖昧なハブは点火時期の早まりを引き起こします。明確な深さマークがないハブでは推測が必要になります。その結果、病変の見逃し、再検査、医師の不満が生じます。肺結節生検などの一か八かの処置では、ハブでの 2 度の誤差がターゲットでの 5 mm の誤差に変換され、気胸や出血を引き起こす可能性があります。- OEM にとって、ハブの故障は保証請求、否定的な口コミ、契約の喪失につながります。--}ハブの製造コストはわずか 2 ですが、失敗すると生検システムが役に立たなくなる可能性があります。このため、ハブも針自体と同じ厳密さで設計されなければなりません。
原則 - 制御インターフェース
ハブは、力、回転、深さのフィードバックを医師の手から針の先端に伝達します。オーバーモールドされた 316L ハイポチューブ テール、レーザー溶接マーカー、同軸ロックにより、ハブが精密な制御インターフェースに変わります。チューブの近位レーザーカットによりトルク伝達が向上します。原則として、ハブは医師の意図の延長である必要があり、エラーの原因ではないということです。医師がハブを回転させるとき、その回転は最小限のヒステリシスで針の先端に伝達されなければなりません。医師が押すとき、ハブは曲がったり圧縮したりしてはいけません。医師が深度マークを読み取るときは、ターゲットまでの距離を正確に反映する必要があります。レーザーカットされたハイポチューブは、高い引っ張り強度で溶接またはオーバーモールドできる正確できれいなテールを提供することでこれに貢献します。 0.012 mm の切り口により、トルク向上のための近位カットが正確に行われ、接着領域が弱くなりません。 316L などの素材は必要な強度と耐食性を提供し、PEEK またはポリカーボネート ハブは人間工学に基づいたグリップと MRI 互換性のための電気絶縁を提供します。
機器の分類 - ハブの製造
(1) Injection Molders - Produce the hub body with tight tolerances for luer lock engagement and ergonomic shaping. (2) Laser Welders - Bond the metal shaft to the polymer hub, creating a hermetic seal with pull strength >50 N。 (3) 超音波ボンダー - 不正開封防止-ハブ-シャフト インターフェースに使用されます。 (4) トルクテスター-ハブ-シャフト接合部のスリップトルクを測定し、仕様(通常は)を満たしていることを確認します。<1° slip at 0.5 N·m). (5) Depth-Mark Lasers - Etch permanent centimeter markings on the shaft or hub, providing the physician with precise depth feedback. (6) Ergonomic Test Rigs - Simulate physician handling to evaluate cocking force, grip comfort, and tactile feedback.
実践ガイド - ハブの設計
ステップ 1: ルアーのタイプを指定します。安全な接続のために ISO 594 標準ルアー ロックを選択してください。ステップ 2: トルクを考慮した設計。ハブは滑らずにトルクを伝達する必要があります。レーザー溶接または超音波接合を使用して、堅牢な接合を実現します。ステップ 3: 深度マークを追加します。針の先端から始めてシャフトにセンチメートルのマークをレーザーでエッチングします。{10}マークが永久的であり、滅菌条件下でも読み取り可能であることを確認してください。ステップ 4: 人間工学に基づいた形状。片手で操作しやすいように、フィンガー グリップまたはサム レストを備えたハブを設計します。-ステップ 5: MRI の安全性。デバイスが MRI ガイド付き処置を目的としている場合は、すべての材質が非強磁性であることを確認してください。-ステップ 6: ボンディングを検証します。製造ロットごとに引張試験とトルク試験を実施し、接合部の完全性を確認します。
現実の-世界体験- 正確な感触
自動生検ガンのメーカーは、使用中に装置が「漠然と感じられる」というフィードバックを受けました。調査の結果、ハブと-の結合がトルクによって 2 度滑り、回転制御が失われることが判明しました。この修正には、接着からレーザー溶接に切り替え、トルク伝達を向上させるためにハイポチューブに断続的なスパイラル テールを追加することが含まれていました。-改造後のテストでは滑りがゼロであることが示され、医師は「ようやくハブが針に接続されていると感じた」と報告しました。別のケースでは、同軸生検システムのハブに深さのマークが不明瞭で、挿入エラーが発生しました。 -高コントラストのレーザーでマークを再エッチングし、-色分けされたバンドを追加することで問題は解決されました。-これらの例は、ハブが単なるハンドルではないことを示しています。これはシステム全体の精度を決定する重要なインターフェイスです。
概要 - コックピット
ハブはコックピットです。それを無視すると、シャフトは盲目になります。精密な針には精密なハブが必要です。力、回転、深さのフィードバックを正確に伝達するようにハブが設計されている場合、医師はツールではなく処置に集中できます。 OEM にとって、ハブは優れた人間工学と信頼性によって自社製品を差別化する機会となります。
Outlook - スマート ハブ
RFIDを備えたスマートハブは、使用データ、有効期限、滅菌履歴を保存します。力感知ハブは、挿入中に触覚フィードバックを提供し、針が抵抗に遭遇すると医師に警告します。ロボット グリップによりハブが自動生検システムに統合され、遠隔操作が可能になり、医師の疲労が軽減されます。生検手順の自動化が進むにつれて、ハブは受動的なハンドルから、精度と安全性を向上させるインテリジェントなインターフェイスへと進化します。